Mối quan hệ giữa điều kiện ban đầu và kết quả
Mục lục
- Điều kiện ban đầu ảnh hưởng đến kết quả theo cơ chế nào?
- Vì sao một khác biệt rất nhỏ có thể trở nên lớn?
- Không phải mọi hệ đều nhạy với điều kiện ban đầu
- Tính nhạy với điều kiện ban đầu khác ngẫu nhiên như thế nào?
- Mức độ nhạy quyết định giới hạn dự báo ra sao?
- Khi đánh giá quan hệ giữa điều kiện ban đầu và kết quả cần xem những gì?
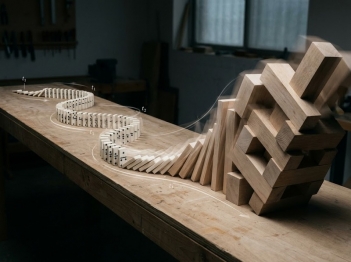
Điều kiện ban đầu có thể ảnh hưởng rất khác nhau đến kết quả tùy tính chất của hệ thống. Với hệ ổn định, sai khác nhỏ thường được duy trì hoặc suy giảm; với hệ nhạy cảm, chúng có thể bị khuếch đại theo thời gian, khiến hai trạng thái gần như giống nhau ban đầu dẫn đến những quỹ đạo rất khác nhau.
Điều kiện ban đầu là trạng thái của một hệ tại thời điểm bắt đầu theo dõi hoặc tính toán: vị trí, vận tốc, nhiệt độ, nồng độ hay các biến trạng thái khác tùy hệ. Kết quả về sau không chỉ phụ thuộc vào điều kiện ban đầu mà còn phụ thuộc vào quy luật vận động của chính hệ thống.
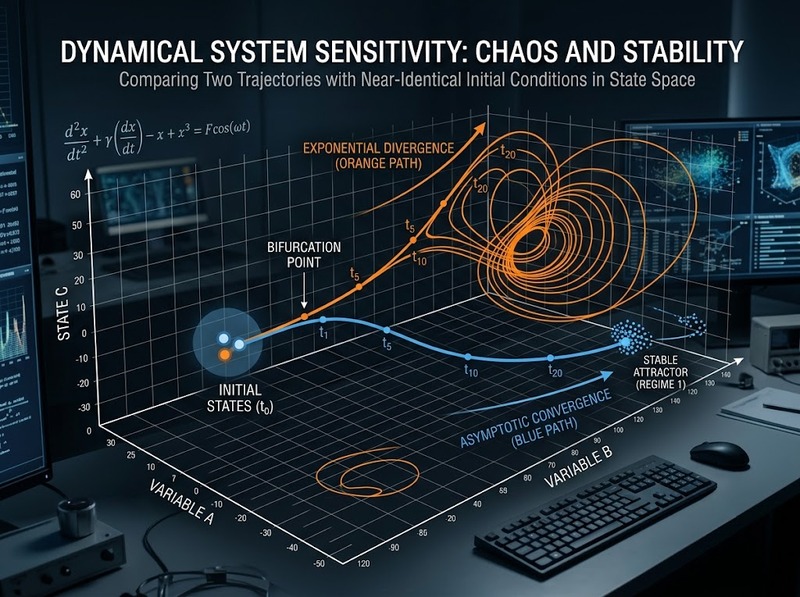
Vì vậy, một sai khác rất nhỏ lúc đầu không mặc nhiên tạo ra một sai khác lớn ở cuối quá trình. Trong hệ ổn định, hai trạng thái gần nhau có thể tiếp tục gần nhau hoặc hội tụ. Trong một số hệ động lực phi tuyến có tính hỗn loạn, sai khác nhỏ lại có thể được khuếch đại liên tục, làm các quỹ đạo dần tách xa nhau.
Điểm quan trọng là phân biệt tính xác định với khả năng dự đoán. Một hệ có thể tuân theo những phương trình hoàn toàn xác định nhưng vẫn khó dự báo dài hạn nếu nó nhạy với điều kiện ban đầu. Edward Lorenz đã chỉ ra đặc điểm này trong mô hình đối lưu khí quyển công bố năm 1963: những trạng thái ban đầu chỉ khác nhau rất ít có thể phát triển thành các trạng thái khác biệt đáng kể.
Điều kiện ban đầu ảnh hưởng đến kết quả theo cơ chế nào?
Có thể hình dung mỗi điều kiện ban đầu xác định một điểm xuất phát trong không gian trạng thái. Quy luật của hệ sau đó xác định quỹ đạo mà điểm đó sẽ đi theo.
Giả sử hai trạng thái ban đầu là (x_0) và (x_0 \delta x_0), trong đó (\delta x_0) rất nhỏ. Sau một khoảng thời gian, khoảng cách giữa hai quỹ đạo trở thành (\delta x(t)). Mức độ ảnh hưởng của điều kiện ban đầu phụ thuộc vào việc (\delta x(t)) giảm, giữ gần như không đổi hay tăng lên.
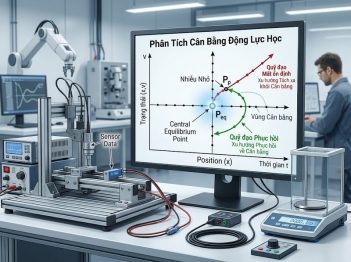
Trong hệ ổn định, nhiễu loạn ban đầu có thể bị triệt tiêu. Nếu đặt một vật ở hai vị trí hơi khác nhau trong một hệ có xu hướng trở về cùng trạng thái cân bằng, sai khác ban đầu không nhất thiết tồn tại lâu.
Ngược lại, trong vùng động lực nhạy cảm, nhiễu loạn có thể được kéo giãn qua mỗi bước tiến hóa của hệ. Với nhiều hệ hỗn loạn, sự tách biệt cục bộ của hai quỹ đạo gần nhau thường được mô tả gần đúng bằng quan hệ:
[
|\delta x(t)|\approx |\delta x_0|e^{\lambda t}
]
Trong đó (\lambda) biểu thị tốc độ tăng của nhiễu loạn theo hướng đang xét. Một số mũ Lyapunov dương là dấu hiệu quan trọng của sự tách xa theo hàm mũ và tính nhạy với điều kiện ban đầu. Scholarpedia mô tả quá trình “kéo giãn” trong các attractor hỗn loạn là cơ chế tạo ra tính nhạy này.
Vì sao một khác biệt rất nhỏ có thể trở nên lớn?
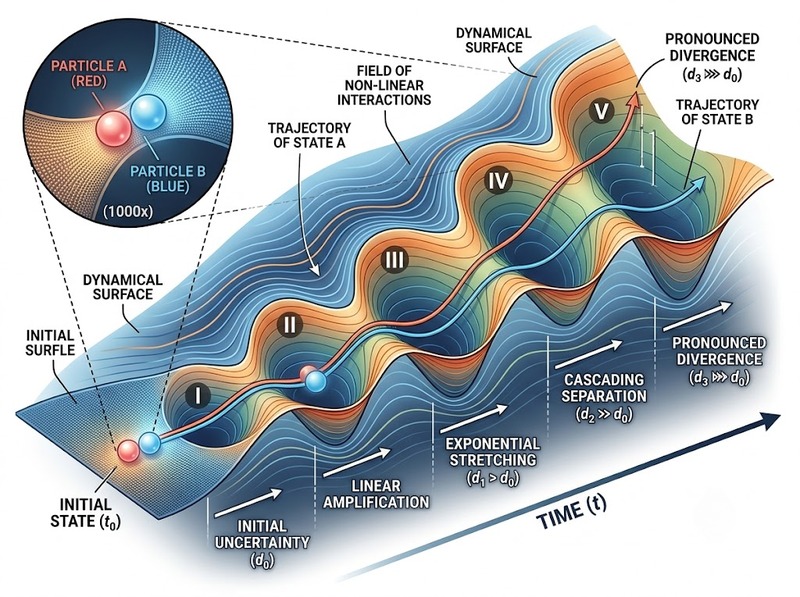
Nguyên nhân không nằm ở kích thước của sai khác ban đầu mà ở cách hệ thống xử lý sai khác đó.
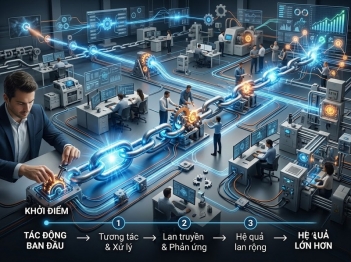
Trong một hệ phi tuyến, tác động của một biến lên diễn biến tiếp theo có thể phụ thuộc vào chính trạng thái hiện tại của hệ. Một sai lệch nhỏ ở bước đầu làm trạng thái ở bước sau hơi khác; trạng thái mới lại trở thành đầu vào cho bước kế tiếp. Nếu động lực của hệ tiếp tục khuếch đại sai lệch, quá trình này lặp lại và khoảng cách giữa hai quỹ đạo tăng dần.
Đây là lý do hai trạng thái ban đầu gần như không thể phân biệt có thể chỉ giống nhau trong một khoảng thời gian hữu hạn. Sau đó, sai khác vượt quá mức đủ nhỏ để hai diễn biến được xem là tương đương. Trong các hệ hỗn loạn bị chặn, khoảng cách không tăng vô hạn: nó cuối cùng bị giới hạn bởi miền trạng thái mà hệ có thể chiếm. Tuy nhiên, đến lúc đó hai quỹ đạo riêng lẻ có thể đã mất khả năng dự báo lẫn nhau.
Do đó, “sai khác nhỏ dẫn đến khác biệt lớn” không nên được hiểu là một biến đổi tức thời. Đó thường là kết quả của nhiều lần khuếch đại liên tiếp trong quá trình tiến hóa của hệ.
Không phải mọi hệ đều nhạy với điều kiện ban đầu
Mối liên hệ giữa điều kiện ban đầu và kết quả không có một quy tắc chung kiểu “thay đổi nhỏ luôn gây hậu quả lớn”.
Một hệ có thể phản ứng theo ba dạng khái quát:
· Sai khác giảm dần khi các quỹ đạo tiến về cùng trạng thái hoặc cùng vùng ổn định
· Sai khác duy trì ở mức giới hạn nên thay đổi đầu vào tạo ra thay đổi tương ứng nhưng không bị khuếch đại mạnh
· Sai khác tăng nhanh khiến các trạng thái ban đầu rất gần nhau trở nên khác biệt đáng kể sau một thời gian
Chỉ dạng cuối mới phản ánh tính nhạy mạnh thường được nhắc đến trong bối cảnh hỗn loạn. Trong cách định nghĩa toán học về sensitive dependence, điểm cốt lõi là có những trạng thái ban đầu gần tùy ý nhưng sau một số bước tiến hóa lại cách nhau một khoảng đáng kể.
Vì thế, biết rằng một hiện tượng có nhiều biến tương tác hay có vẻ phức tạp chưa đủ để kết luận nó nhạy với điều kiện ban đầu. Cần xem xét động lực của hệ: nhiễu loạn nhỏ bị suy giảm hay được khuếch đại.
Tính nhạy với điều kiện ban đầu khác ngẫu nhiên như thế nào?
Một kết quả khó dự đoán không nhất thiết đồng nghĩa với việc hệ vận động ngẫu nhiên.
Trong một hệ xác định, nếu biết chính xác trạng thái ban đầu và quy luật tiến hóa thì về nguyên tắc quỹ đạo tiếp theo đã được xác định. Hai lần tính toán bắt đầu từ chính xác cùng một trạng thái theo cùng quy luật sẽ cho cùng quỹ đạo.
Khó khăn xuất hiện vì trạng thái thực tế không bao giờ được đo với độ chính xác vô hạn. Nếu hệ nhạy, một sai số đo cực nhỏ có thể tăng theo thời gian. Khi sai số đã phát triển đến quy mô đáng kể, dự báo trạng thái cụ thể của hệ trở nên kém tin cậy dù bản thân phương trình không chứa yếu tố ngẫu nhiên.
Đây chính là điểm nổi bật trong nghiên cứu của Lorenz: những nghiệm không tuần hoàn của hệ phương trình xác định có thể bất ổn trước những thay đổi nhỏ của trạng thái ban đầu, từ đó đặt giới hạn cho dự báo rất dài hạn.
Vì vậy:
Xác định nói về việc trạng thái tiếp theo có được quy định bởi trạng thái hiện tại và quy luật của hệ hay không.
Dự đoán được nói về việc ta có đủ thông tin và độ chính xác để tính trạng thái đó trong khoảng thời gian quan tâm hay không.
Một hệ có thể xác định nhưng vẫn có khả năng dự đoán dài hạn thấp.
Mức độ nhạy quyết định giới hạn dự báo ra sao?
Nếu sai số ban đầu tăng gần theo hàm mũ, thời gian dự báo hữu ích phụ thuộc vào cả độ chính xác ban đầu và tốc độ khuếch đại sai số.
Với xấp xỉ:
[
\delta(t)\approx \delta_0e^{\lambda t}
]
và mức sai số lớn nhất còn chấp nhận được là (\Delta), thời gian để sai số đạt ngưỡng đó có thể ước lượng:
[
T\approx \frac{1}{\lambda}\ln\left(\frac{\Delta}{\delta_0}\right)
]
Quan hệ này cho thấy hai điều.
Thứ nhất, đo điều kiện ban đầu chính xác hơn có thể kéo dài thời gian dự báo. Giảm (\delta_0) giúp hai quỹ đạo gần nhau lâu hơn.
Thứ hai, lợi ích đó không tăng tuyến tính. Do (\delta_0) nằm trong hàm logarit, việc cải thiện độ chính xác ban đầu rất nhiều có thể chỉ kéo dài chân trời dự báo một lượng hữu hạn khi (\lambda>0).
Điều này giải thích vì sao tính nhạy với điều kiện ban đầu tạo ra một giới hạn thực tế cho dự đoán dài hạn. Khi khoảng cách giữa các trạng thái đã vượt độ phân giải hoặc ngưỡng sai số chấp nhận được, không còn cơ sở để xem quỹ đạo tính toán là dự báo chính xác cho trạng thái cụ thể của hệ.
Giới hạn này không có nghĩa mọi thông tin về tương lai đều mất giá trị. Một hệ có thể mất khả năng dự báo chính xác quỹ đạo riêng lẻ nhưng vẫn cho phép mô tả các đặc điểm thống kê, phạm vi trạng thái hoặc cấu trúc động lực ở cấp độ khác.
Khi đánh giá quan hệ giữa điều kiện ban đầu và kết quả cần xem những gì?
Muốn biết một thay đổi nhỏ lúc đầu có thực sự quan trọng hay không, cần xét đồng thời điều kiện ban đầu và cấu trúc động lực của hệ.
Trước hết là độ lớn của nhiễu loạn ban đầu. Hai trạng thái càng gần nhau thì thông thường càng cần nhiều thời gian hơn để sai khác đạt đến một ngưỡng quan sát được, nếu tốc độ khuếch đại tương đương.
Tiếp theo là mức nhạy của động lực. Sai khác nhỏ chỉ tạo hậu quả lớn khi hệ có cơ chế khuếch đại nó. Một hệ ổn định có thể làm ngược lại và triệt tiêu phần lớn nhiễu loạn.
Yếu tố thứ ba là khoảng thời gian quan sát. Hai quỹ đạo nhạy có thể gần như giống nhau ở thời gian ngắn nhưng khác xa nhau về sau. Vì thế không thể nói một điều kiện ban đầu “có ảnh hưởng lớn hay nhỏ” mà bỏ qua thời hạn đang xét.
Cuối cùng là độ chính xác cần thiết của kết quả. Nếu mục tiêu chỉ cần xác định một miền hành vi rộng, sai khác giữa hai quỹ đạo có thể chưa quan trọng. Nếu cần dự báo chính xác trạng thái tại một thời điểm, cùng sai khác đó lại có thể làm kết quả không còn sử dụng được.
Do đó, quan hệ giữa điều kiện ban đầu và kết quả không thể đánh giá chỉ bằng việc nhìn xem hai trạng thái xuất phát khác nhau bao nhiêu. Câu hỏi quyết định là: hệ thống sẽ làm gì với sai khác ấy trong khoảng thời gian và ở mức chính xác đang quan tâm?
Điều kiện ban đầu xác định điểm xuất phát của một quá trình, nhưng mức độ chúng chi phối kết quả phụ thuộc vào động lực của hệ. Trong hệ ổn định, sai khác nhỏ có thể suy giảm hoặc được giữ trong giới hạn. Trong hệ nhạy, cùng sai khác đó có thể bị khuếch đại qua thời gian, khiến hai quỹ đạo ban đầu gần nhau trở nên rất khác nhau.
Vì vậy, hiện tượng thường gọi là “hiệu ứng cánh bướm” không có nghĩa mọi thay đổi nhỏ đều gây ra hậu quả khổng lồ. Ý nghĩa chính xác hơn là trong những hệ động lực có tính nhạy phù hợp, độ bất định rất nhỏ của trạng thái ban đầu có thể phát triển đủ lớn để giới hạn khả năng dự báo trạng thái cụ thể về dài hạn.

GỬI Ý KIẾN BÌNH LUẬN
Có thể bạn quan tâm
Bài xem nhiều
