Phân biệt hiện tượng ổn định và không ổn định
Mục lục
- Ổn định và không ổn định khác nhau ở phản ứng trước nhiễu
- Vì sao hệ ổn định có thể trở về trạng thái cân bằng?
- Điều gì xảy ra khi hệ không ổn định?
- Điều kiện nào giúp phân biệt ổn định với không ổn định?
- Không phải mọi phản ứng có nhiễu đều chỉ gồm hai trạng thái
- Nhận biết hiện tượng ổn định và không ổn định trong thực tế
Hiện tượng ổn định và không ổn định khác nhau chủ yếu ở cách hệ phản ứng sau khi chịu nhiễu: hệ ổn định có xu hướng giữ đáp ứng trong giới hạn và trở về trạng thái cân bằng, còn hệ không ổn định có thể ngày càng lệch khỏi trạng thái ban đầu. Bài viết phân biệt hai trường hợp qua cơ chế, điều kiện, dấu hiệu và ví dụ điển hình.
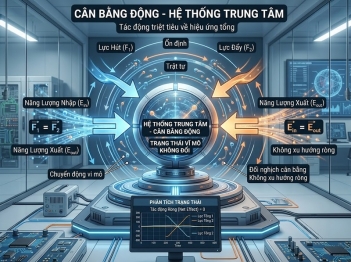
Trong một hệ động lực, hiện tượng ổn định và không ổn định được phân biệt rõ nhất qua phản ứng của hệ khi xuất hiện một nhiễu nhỏ. Nếu sau nhiễu, trạng thái của hệ vẫn nằm trong một phạm vi giới hạn và có xu hướng quay về trạng thái cân bằng, hệ có tính ổn định. Ngược lại, nếu một nhiễu nhỏ khiến độ lệch tăng dần hoặc trạng thái ngày càng rời xa điểm cân bằng, hệ có tính không ổn định.
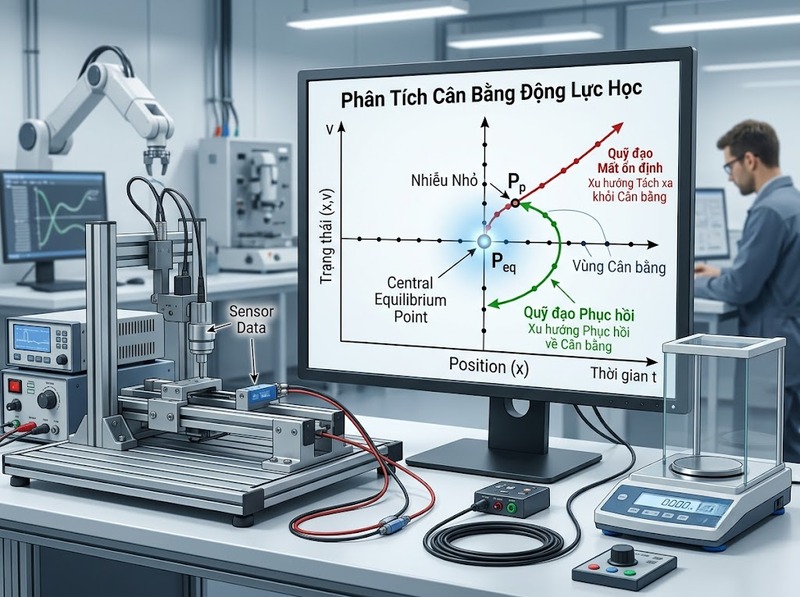
Điểm quan trọng là ổn định không đồng nghĩa với việc hệ hoàn toàn không thay đổi. Một hệ ổn định vẫn có thể dao động, lệch khỏi trạng thái cân bằng hoặc mất một khoảng thời gian để phục hồi. Tiêu chí nằm ở xu hướng của đáp ứng sau nhiễu.
Ổn định và không ổn định khác nhau ở phản ứng trước nhiễu
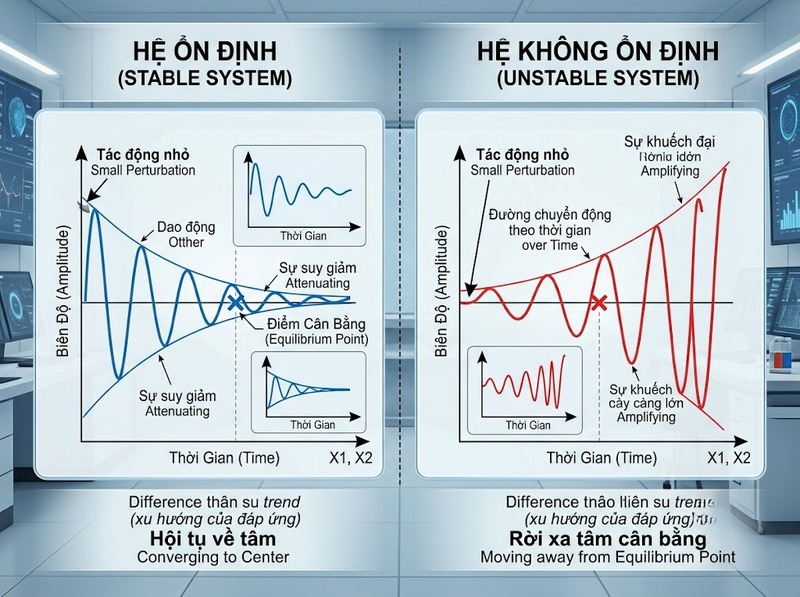
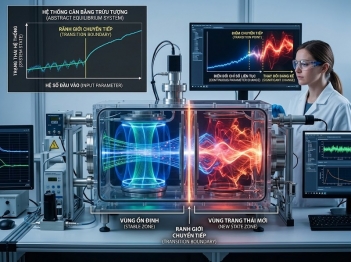
Có thể hình dung một hệ đang ở trạng thái cân bằng và chịu một tác động nhỏ. Sau tác động đó, ba kiểu phản ứng cơ bản có thể xuất hiện:
· Ổn định: Độ lệch không tăng vô hạn và hệ có xu hướng trở lại trạng thái cân bằng
· Không ổn định: Độ lệch tăng lên theo thời gian hoặc hệ ngày càng rời xa trạng thái cân bằng
· Ổn định biên: Hệ vẫn duy trì đáp ứng hữu hạn nhưng không nhất thiết quay trở lại trạng thái cân bằng
Vì vậy, khác biệt cốt lõi không nằm ở việc hệ có bị nhiễu hay không, mà nằm ở quỹ đạo của trạng thái sau nhiễu.
|
Tiêu chí |
Ổn định |
Không ổn định |
|
Sau nhiễu |
Đáp ứng được kiểm soát trong giới hạn |
Đáp ứng có xu hướng tăng hoặc lệch xa |
|
Độ lệch khỏi cân bằng |
Không tăng vô hạn |
Có thể tăng theo thời gian |
|
Xu hướng dài hạn |
Có thể trở về cân bằng |
Có xu hướng rời xa cân bằng |
|
Ảnh hưởng của nhiễu nhỏ |
Thường được hấp thụ hoặc suy giảm |
Có thể bị khuếch đại |
|
Trạng thái hệ |
Vẫn nằm trong miền đáp ứng cho phép |
Có thể thoát khỏi miền hoạt động mong muốn |
Vì sao hệ ổn định có thể trở về trạng thái cân bằng?
Cơ chế quan trọng là hệ xuất hiện một xu hướng chống lại độ lệch do nhiễu gây ra.
Giả sử trạng thái cân bằng nằm tại x=0. Khi nhiễu làm hệ lệch sang một phía, động lực bên trong hệ tạo ra tác động hướng trạng thái quay lại vùng cân bằng. Nếu tác động phục hồi đủ mạnh và phù hợp, độ lệch sẽ giảm theo thời gian.
Trong một mô hình đơn giản:
dtdx=−ax,a>0
nghiệm có dạng:
x(t)=x0e−at
Khi t tăng, e−at tiến về 0 nên độ lệch x(t) giảm dần. Đây là biểu hiện điển hình của ổn định tiệm cận.
Nếu hệ có dao động, đáp ứng vẫn có thể đi qua lại quanh điểm cân bằng. Tuy nhiên, nếu biên độ dao động giảm dần thì hệ vẫn có thể ổn định. Do đó, dao động không tự động đồng nghĩa với không ổn định.
Điều gì xảy ra khi hệ không ổn định?
Ở hệ không ổn định, nhiễu không được hệ hấp thụ theo hướng đưa trạng thái trở lại cân bằng. Thay vào đó, cơ chế động lực có thể làm độ lệch tiếp tục tăng.
Một mô hình đơn giản là:
dtdx=ax,a>0
Khi đó:
x(t)=x0eat
Với t tăng, độ lệch tăng theo hàm mũ. Một nhiễu ban đầu rất nhỏ vì thế có thể tạo ra đáp ứng ngày càng lớn.
Đây là lý do một hệ không ổn định có thể ban đầu trông vẫn bình thường. Ngay sau nhiễu, độ lệch có thể rất nhỏ; vấn đề chỉ trở nên rõ ràng khi quá trình phát triển theo thời gian làm sai lệch tăng lên.
Trong hệ thực tế, sự tăng trưởng này cuối cùng có thể bị giới hạn bởi bão hòa, ma sát, giới hạn vật lý hoặc các phi tuyến khác. Vì vậy, không phải mọi hệ không ổn định đều tăng vô hạn về mặt vật lý, nhưng chúng vẫn có thể rời khỏi trạng thái cân bằng hoặc miền hoạt động mong muốn.
Điều kiện nào giúp phân biệt ổn định với không ổn định?
Với hệ tuyến tính liên tục được mô tả bởi các cực hoặc trị riêng, dấu của phần thực là một chỉ dấu quan trọng.
Nếu mọi trị riêng đều thỏa:
Re(λ)<0
thì các thành phần tự do của đáp ứng suy giảm theo thời gian và hệ có ổn định tiệm cận.
Nếu tồn tại trị riêng thỏa:
Re(λ)>0
thì tồn tại thành phần đáp ứng tăng theo thời gian, cho thấy hệ không ổn định.
Trường hợp:
Re(λ)=0
cần được xem xét riêng. Hệ có thể nằm ở trạng thái ổn định biên hoặc có thể không ổn định tùy cấu trúc của hệ. Vì vậy, không thể chỉ nhìn thấy trị riêng có phần thực bằng 0 rồi kết luận ngay rằng hệ ổn định.
Với hệ phi tuyến, việc đánh giá thường cần xét trực tiếp hành vi quanh điểm cân bằng, chẳng hạn thông qua phương pháp Lyapunov hoặc phân tích miền hút. Điều này cho thấy ổn định là một thuộc tính của động lực hệ, không chỉ là một mô tả định tính về việc hệ "ít thay đổi".
Không phải mọi phản ứng có nhiễu đều chỉ gồm hai trạng thái
Một điểm dễ gây nhầm lẫn là chia hệ thành đúng hai nhóm "ổn định" và "không ổn định" rồi bỏ qua trạng thái trung gian.
Ví dụ, một hệ có thể dao động với biên độ gần như không đổi sau một nhiễu. Khi đó hệ không nhất thiết trở về điểm cân bằng, nhưng đáp ứng cũng không tăng không giới hạn. Trường hợp này thường được gọi là ổn định biên trong những điều kiện thích hợp.
Ngược lại, một hệ có thể có đáp ứng ban đầu giảm nhưng sau đó một thành phần khác làm đáp ứng tăng trở lại. Vì thế, chỉ quan sát một khoảng thời gian ngắn có thể dẫn đến kết luận sai về tính ổn định.
Cần phân biệt:
· Đáp ứng giảm dần: hệ có xu hướng phục hồi rõ rệt
· Đáp ứng dao động giảm dần: hệ vẫn ổn định nếu biên độ tiến về trạng thái cân bằng
· Đáp ứng dao động duy trì: có thể là ổn định biên
· Đáp ứng tăng dần: dấu hiệu của mất ổn định
· Đáp ứng vượt khỏi miền hoạt động: cho thấy trạng thái không còn được duy trì trong phạm vi mong muốn
Nhận biết hiện tượng ổn định và không ổn định trong thực tế
Khi quan sát một hệ sau nhiễu, có thể tập trung vào ba câu hỏi.
Thứ nhất, độ lệch có tăng lên theo thời gian không? Nếu độ lệch ngày càng lớn, đó là dấu hiệu đáng chú ý của mất ổn định.
Thứ hai, hệ có xu hướng quay lại trạng thái cân bằng không? Nếu có, đặc biệt khi độ lệch giảm dần theo thời gian, đó là dấu hiệu của ổn định tiệm cận.
Thứ ba, đáp ứng có bị giới hạn nhưng không phục hồi hoàn toàn không? Trường hợp này cần xem xét khả năng ổn định biên thay vì ép vào một trong hai kết luận đơn giản.
Ví dụ, với một hệ điều khiển, nếu sau một nhiễu nhỏ đầu ra dao động rồi biên độ giảm dần, hệ đang có xu hướng ổn định. Nếu biên độ dao động ngày càng lớn, hệ có nguy cơ không ổn định. Nếu dao động duy trì với biên độ gần như không đổi, cần kiểm tra sâu hơn trước khi kết luận.
Điểm thực tiễn quan trọng là không đánh giá ổn định chỉ từ giá trị đáp ứng tại một thời điểm. Cần quan sát sự biến đổi của trạng thái theo thời gian và điều kiện mà hệ đang vận hành.
Tóm lại, hiện tượng ổn định và không ổn định khác nhau chủ yếu ở xu hướng của hệ sau khi chịu nhiễu. Hệ ổn định có khả năng giữ độ lệch trong giới hạn và thường có xu hướng trở về trạng thái cân bằng; hệ không ổn định có xu hướng khuếch đại độ lệch hoặc rời xa trạng thái cân bằng. Trong phân tích kỹ thuật, dấu của phần thực của cực hoặc trị riêng là một chỉ dấu quan trọng đối với hệ tuyến tính, nhưng trường hợp phần thực bằng 0 và các hệ phi tuyến cần được đánh giá riêng.

GỬI Ý KIẾN BÌNH LUẬN
Có thể bạn quan tâm
Bài xem nhiều
