Bánh xe đẩy thông minh có thể tích hợp những công nghệ nào?
Mục lục
- Cảm biến tải trọng và giám sát phân bố tải
- Cảm biến tốc độ, quãng đường và hướng chuyển động
- Cảm biến theo dõi tình trạng bánh xe
- Động cơ điện tích hợp và hỗ trợ lực đẩy
- Phanh điện tử và kiểm soát chuyển động
- Cảm biến phát hiện vật cản và phòng tránh va chạm
- Công nghệ định vị trong nhà
- RFID, NFC và mã nhận dạng
- Kết nối không dây và nền tảng IoT
- Bộ điều khiển nhúng và thuật toán thông minh
- Quản lý pin và năng lượng
- Giao diện người dùng và cảnh báo
- Phân tích dữ liệu và bảo trì dự đoán
- An ninh mạng và quản lý quyền truy cập
- Cách lựa chọn công nghệ phù hợp
Bánh xe đẩy thông minh có thể kết hợp cảm biến tải trọng, động cơ điện, định vị, kết nối không dây, nhận dạng RFID, cảnh báo an toàn và phân tích dữ liệu. Mỗi công nghệ giải quyết một nhóm vấn đề riêng, từ giảm sức đẩy, theo dõi vị trí đến bảo trì dự đoán.
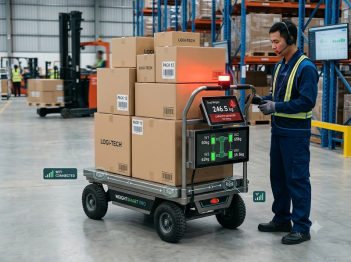
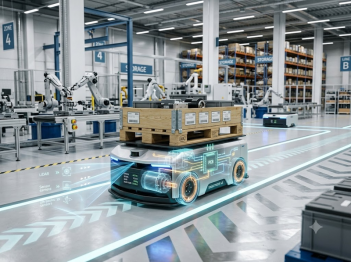
Bánh xe đẩy thông minh không đơn thuần là bánh xe cơ khí được gắn thêm cảm biến. Đây có thể là một cụm cơ điện tử gồm bánh xe, bộ truyền động, cảm biến, bộ điều khiển, kết nối không dây và phần mềm quản lý. Tùy mục đích sử dụng, hệ thống có thể chỉ giám sát trạng thái của xe đẩy hoặc trực tiếp hỗ trợ di chuyển, phanh, định vị và tránh va chạm.
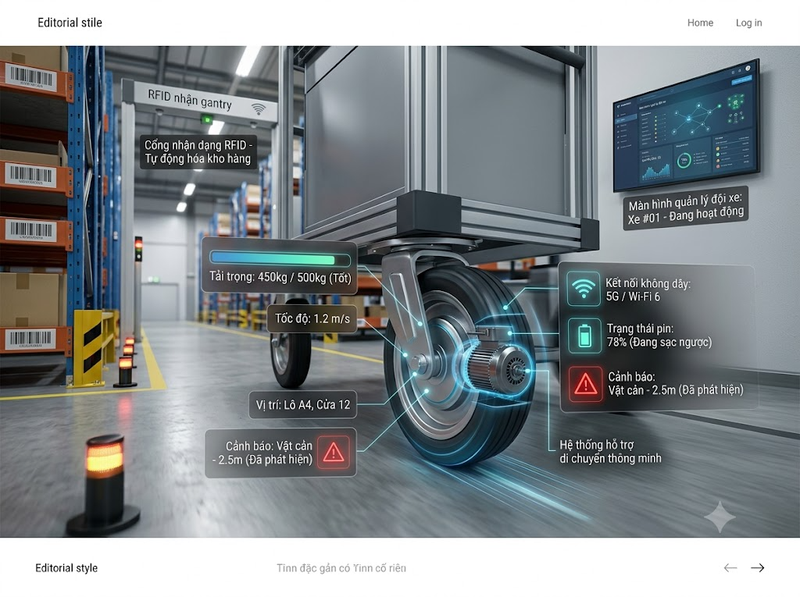
Các công nghệ thường có thể tích hợp gồm:
· Cảm biến tải trọng và phân bố tải
· Cảm biến tốc độ, quãng đường và hướng quay
· Cảm biến rung, nhiệt độ và tình trạng ổ trục
· Động cơ điện tích hợp trong bánh xe
· Phanh điện từ hoặc phanh điều khiển điện tử
· Cảm biến phát hiện vật cản
· Công nghệ định vị trong nhà
· RFID, mã vạch hoặc NFC để nhận dạng tài sản
· Bluetooth Low Energy, Wi-Fi, mạng di động hoặc giao thức IoT
· Bộ điều khiển nhúng và thuật toán điều khiển chuyển động
· Nền tảng quản lý đội xe và bảo trì dự đoán
· Pin, hệ thống quản lý pin và thu hồi năng lượng
Mức độ “thông minh” không phụ thuộc vào số lượng công nghệ được gắn lên bánh xe mà phụ thuộc vào khả năng biến dữ liệu thành hành động hữu ích. Một cảm biến tải chỉ tạo ra giá trị khi hệ thống có thể cảnh báo quá tải, điều chỉnh lực hỗ trợ hoặc ghi nhận lịch sử vận hành.
Cảm biến tải trọng và giám sát phân bố tải
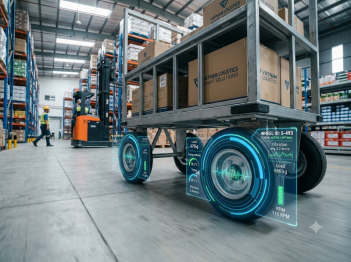
Cảm biến tải trọng là một trong những công nghệ thiết thực nhất đối với bánh xe đẩy thông minh. Load cell, cảm biến biến dạng hoặc cảm biến lực có thể được đặt tại trục bánh, càng bánh hoặc khung liên kết để đo lực tác dụng lên từng vị trí.
Dữ liệu này cho phép hệ thống:
· Xác định khối lượng hàng đang vận chuyển
· Phát hiện xe bị quá tải
· Nhận biết tải phân bố không đều
· Cảnh báo nguy cơ nghiêng hoặc mất ổn định
· Ghi nhận khối lượng hàng qua từng công đoạn
· Điều chỉnh lực kéo theo tải thực tế
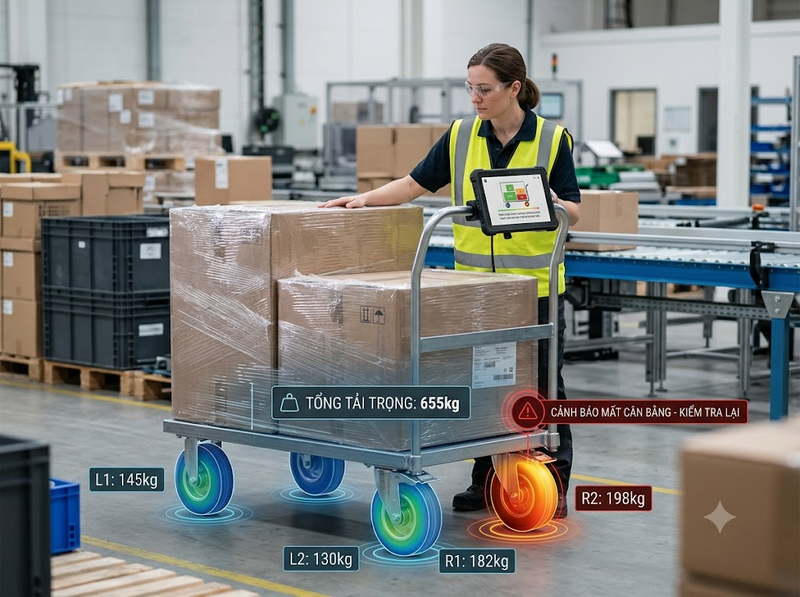
Đo tải tại từng bánh mang lại nhiều thông tin hơn so với chỉ đo tổng khối lượng. Chẳng hạn, tổng tải có thể vẫn nằm trong giới hạn thiết kế nhưng phần lớn khối lượng tập trung về một phía. Khi xe đổi hướng hoặc đi qua mặt sàn nghiêng, sự mất cân bằng này có thể làm tăng nguy cơ lật, trượt hoặc quá tải cục bộ tại một bánh.
Tuy nhiên, độ chính xác của hệ thống phụ thuộc vào vị trí lắp cảm biến, độ cứng của khung, nhiệt độ, rung động và quy trình hiệu chuẩn. Vì vậy, dữ liệu cảm biến không nên được xem là tải trọng pháp lý hoặc thương mại nếu thiết bị chưa được thiết kế và chứng nhận cho mục đích cân đo tương ứng.
Cảm biến tốc độ, quãng đường và hướng chuyển động
Encoder từ, encoder quang hoặc cảm biến Hall có thể đo số vòng quay và chiều quay của bánh xe. Khi biết chu vi bánh, bộ điều khiển có thể ước tính quãng đường, vận tốc và trạng thái chuyển động.
Dữ liệu encoder hỗ trợ các chức năng như:
· Hiển thị tốc độ của xe
· Giới hạn tốc độ trong khu vực nguy hiểm
· Ghi lại quãng đường vận hành
· Phát hiện bánh bị khóa hoặc trượt
· Đồng bộ tốc độ giữa các bánh chủ động
· Ước tính vị trí bằng phương pháp odometry
· Phân tích số chu kỳ làm việc của bánh xe
Odometry có thể cho biết xe đã di chuyển tương đối bao xa, nhưng sai số sẽ tích lũy theo thời gian. Bánh xe mòn, trượt trên sàn, thay đổi đường kính do tải hoặc quay tại chỗ đều có thể làm vị trí tính toán lệch dần. Vì thế, encoder thường cần được kết hợp với UWB, Bluetooth Direction Finding, LiDAR, camera hoặc các mốc định vị khác khi ứng dụng yêu cầu xác định vị trí ổn định.
Cảm biến theo dõi tình trạng bánh xe
Bánh xe có thể được tích hợp cảm biến rung, nhiệt độ, âm thanh hoặc dòng điện để theo dõi tình trạng cơ khí. Đây là nền tảng của bảo trì theo tình trạng và bảo trì dự đoán.
Cảm biến rung
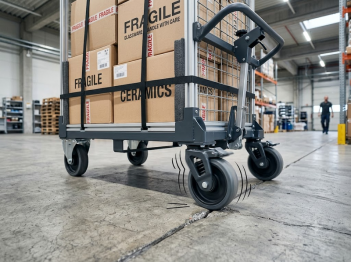
Gia tốc kế có thể nhận biết rung động bất thường do:
· Ổ trục bị mòn
· Bề mặt bánh bị biến dạng
· Vật liệu bám vào bánh
· Trục bị lệch
· Bánh xe mất cân bằng
· Mặt sàn xuất hiện khe, gờ hoặc ổ gà
Một tín hiệu rung đơn lẻ chưa đủ để kết luận bánh xe hư hỏng. Hệ thống cần so sánh biên độ, tần số và xu hướng thay đổi theo thời gian, đồng thời xem xét tốc độ, tải trọng và loại mặt sàn.
Cảm biến nhiệt độ
Nhiệt độ tăng bất thường tại ổ trục, động cơ hoặc bộ phanh có thể phản ánh ma sát lớn, bôi trơn kém, quá tải hoặc phanh chưa nhả hoàn toàn. Cảnh báo nhiệt độ cần được xây dựng theo cấu tạo thực tế của vật liệu, vòng bi, chất bôi trơn và động cơ, thay vì sử dụng một ngưỡng chung cho mọi loại bánh xe.
Giám sát dòng điện động cơ
Đối với bánh xe có động cơ, dòng điện là một chỉ báo gián tiếp về mô-men tải. Dòng tăng kéo dài có thể liên quan đến quá tải, bánh bị kẹt, độ dốc lớn hoặc lực cản lăn tăng. Tuy nhiên, dòng điện cũng chịu ảnh hưởng của tốc độ, điện áp pin và thuật toán điều khiển, nên phải được phân tích trong đúng trạng thái vận hành.
Động cơ điện tích hợp và hỗ trợ lực đẩy
Bánh xe đẩy thông minh có thể sử dụng động cơ hub, động cơ giảm tốc gắn tại trục hoặc cụm truyền động tiếp xúc với bánh xe. Khi đó, hệ thống có thể hỗ trợ người vận hành thay vì yêu cầu toàn bộ lực đẩy bằng tay.
Các chế độ thường có thể triển khai gồm:
· Hỗ trợ khởi động khi tải nặng
· Duy trì tốc độ trên đường bằng
· Bù lực khi đi lên dốc
· Hãm tốc khi xuống dốc
· Điều khiển tiến và lùi
· Quay vi sai bằng hai bánh chủ động
· Di chuyển tự động theo tuyến
· Đi theo người vận hành
Lực hỗ trợ cần được điều khiển theo tải trọng, độ dốc, vận tốc và thao tác của người dùng. Nếu mô-men xuất hiện quá nhanh, xe có thể giật mạnh hoặc khiến người điều khiển mất thăng bằng. Nếu phản hồi quá chậm, hệ thống lại tạo cảm giác nặng và khó kiểm soát.
Bánh xe chủ động cũng không tự động biến xe đẩy thành phương tiện tự hành an toàn. Khi hệ thống có khả năng di chuyển mà không cần người điều khiển trực tiếp, thiết kế phải xem xét phát hiện người, dừng bảo vệ, giới hạn tốc độ, vùng nguy hiểm và quy trình xác minh an toàn. ISO 3691-4:2023 quy định các yêu cầu an toàn và phương pháp kiểm tra đối với xe công nghiệp không người lái cùng hệ thống liên quan, bao gồm AGV, robot di động tự hành và xe kéo tự động.
Phanh điện tử và kiểm soát chuyển động
Phanh điện từ, phanh giữ, phanh tái sinh hoặc cơ cấu khóa bánh điều khiển điện có thể được tích hợp để tăng khả năng kiểm soát.
Hệ thống có thể tự động phanh khi:
· Người vận hành buông tay cầm
· Xe vượt quá tốc độ cài đặt
· Xe bắt đầu trôi trên mặt dốc
· Cảm biến phát hiện vật cản
· Tải trọng vượt giới hạn
· Pin hoặc bộ điều khiển gặp lỗi
· Xe đi ra ngoài khu vực được phép
· Nút dừng khẩn cấp được kích hoạt
Thiết kế an toàn cần ưu tiên trạng thái lỗi có thể kiểm soát. Ví dụ, mất kết nối không dây không nên khiến xe tiếp tục chạy không giới hạn. Tương tự, phanh điều khiển điện tử cần được đánh giá cùng phanh cơ khí, khả năng dừng khi mất điện và khoảng cách dừng trong điều kiện tải lớn nhất.
Phanh tái sinh có thể thu hồi một phần năng lượng khi giảm tốc, nhưng không thay thế hoàn toàn phanh an toàn. Khả năng hãm tái sinh phụ thuộc vào tốc độ, trạng thái pin, bộ biến đổi công suất và giới hạn nạp của hệ thống quản lý pin.
Cảm biến phát hiện vật cản và phòng tránh va chạm
Bánh xe hoặc cụm càng bánh có thể kết hợp nhiều loại cảm biến môi trường:
· Cảm biến siêu âm
· Cảm biến hồng ngoại
· Cảm biến time-of-flight
· LiDAR
· Radar tầm ngắn
· Camera chiều sâu
· Cản va chạm có công tắc an toàn
Mỗi công nghệ có ưu và nhược điểm khác nhau. Siêu âm có chi phí tương đối thấp nhưng kết quả chịu ảnh hưởng bởi góc bề mặt và đặc tính phản xạ âm. Camera cung cấp nhiều thông tin nhưng phụ thuộc ánh sáng, góc nhìn và năng lực xử lý. LiDAR có thể tạo bản đồ khoảng cách chính xác hơn nhưng làm tăng chi phí và yêu cầu bảo vệ cảm biến khỏi bụi, va đập.
Vị trí lắp cảm biến đặc biệt quan trọng. Cảm biến đặt cao có thể phát hiện thân người nhưng bỏ qua vật thấp sát sàn. Cảm biến gắn ở một phía bánh xe có thể xuất hiện vùng mù khi xe quay hoặc lùi. Vì vậy, thiết kế cần dựa trên toàn bộ vùng chuyển động của xe, không chỉ hướng tiến thẳng.
Công nghệ định vị trong nhà
GPS thường không đáp ứng tốt trong nhà xưởng, bệnh viện, trung tâm thương mại hoặc kho kín. Bánh xe đẩy thông minh có thể sử dụng các công nghệ định vị thay thế.
Bluetooth Low Energy
Bluetooth Low Energy phù hợp với nhận dạng vùng, phát hiện sự hiện diện và theo dõi tài sản với hạ tầng beacon hoặc locator. Bluetooth Direction Finding hỗ trợ hai phương pháp Angle of Arrival và Angle of Departure để xác định hướng tín hiệu. Bluetooth SIG cũng đã ban hành Asset Tracking Profile dựa trên BLE cho hoạt động xác định hướng và vị trí tương đối của thẻ tài sản.
BLE thường phù hợp khi cần:
· Nhận biết xe đang ở khu vực nào
· Theo dõi nhiều xe với mức tiêu thụ điện thấp
· Gửi dữ liệu đến điện thoại hoặc gateway
· Xây dựng hệ thống chi phí vừa phải
Độ chính xác thực tế phụ thuộc mật độ thiết bị thu, bố trí anten, vật cản, nhiễu vô tuyến và phương pháp xử lý tín hiệu.
UWB
UWB sử dụng các xung vô tuyến rất ngắn trên dải tần rộng, phù hợp với đo khoảng cách và xác định vị trí chính xác trong không gian. Công nghệ này có thể cung cấp thông tin ngữ cảnh không gian tốt hơn cho các ứng dụng theo dõi, điều hướng và kiểm soát vùng.
UWB phù hợp khi xe đẩy cần:
· Xác định vị trí trong thời gian thực
· Tiếp cận chính xác một trạm làm việc
· Giới hạn chuyển động theo vùng
· Điều phối nhiều xe trong cùng không gian
· Ghi nhận thời gian xe đi vào hoặc rời một khu vực
Đổi lại, UWB cần các anchor được khảo sát và bố trí hợp lý. Kim loại, môi trường nhiều vật cản và đường truyền không nhìn thẳng có thể ảnh hưởng đến kết quả đo.
Định vị bằng LiDAR, camera và mốc trực quan
Robot đẩy hoặc xe đẩy tự hành có thể dùng LiDAR và camera để đồng thời định vị, lập bản đồ và nhận biết môi trường. Một phương án đơn giản hơn là gắn mã QR, AprilTag, vạch từ hoặc mốc phản quang tại các điểm cố định.
Giải pháp phù hợp phụ thuộc mức độ chính xác, khả năng thay đổi mặt bằng, ngân sách và điều kiện vệ sinh. Mốc vật lý dễ triển khai nhưng cần bảo trì. SLAM linh hoạt hơn nhưng đòi hỏi năng lực xử lý và kiểm thử phức tạp hơn.
RFID, NFC và mã nhận dạng
RFID có thể được tích hợp để nhận dạng xe đẩy, hàng hóa, vị trí giao nhận hoặc người được cấp quyền. Hệ thống không nhất thiết phải đặt đầu đọc ngay trong bánh xe; bánh xe có thể chứa thẻ nhận dạng, trong khi đầu đọc nằm tại cổng kho hoặc trạm làm việc.
RAIN RFID thụ động hoạt động trong dải 860–930 MHz theo GS1/EPC Gen2 và ISO/IEC 18000-63. Trong điều kiện phù hợp, tầm đọc có thể đạt tới khoảng 10 m và không bắt buộc người vận hành phải căn chỉnh theo đường nhìn như khi quét mã vạch.
RFID hỗ trợ:
· Xác định đúng xe đẩy
· Gắn xe với lô hàng hoặc đơn hàng
· Ghi nhận xe đi qua một cổng
· Kiểm kê tài sản luân chuyển
· Theo dõi lịch sử sử dụng
· Hạn chế lấy nhầm phương tiện
GS1 cung cấp kiến trúc tiêu chuẩn cho nhận dạng, thu thập dữ liệu tự động bằng mã vạch hoặc RFID và trao đổi sự kiện truy xuất nguồn gốc. EPCIS có thể được sử dụng để chia sẻ dữ liệu về đối tượng, thời gian, vị trí và hoạt động trong chuỗi cung ứng.
NFC có tầm hoạt động ngắn hơn nhưng thuận tiện cho việc chạm điện thoại để đọc mã thiết bị, mở hồ sơ bảo trì hoặc xác nhận người dùng. Mã QR có chi phí thấp và dễ thay thế, nhưng cần đường nhìn và thao tác quét.
Kết nối không dây và nền tảng IoT
Bộ điều khiển trong bánh xe có thể truyền dữ liệu qua Bluetooth Low Energy, Wi-Fi, Zigbee, mạng di động hoặc các giao thức vô tuyến công nghiệp. Việc lựa chọn phụ thuộc lượng dữ liệu, phạm vi, thời gian sử dụng pin và hạ tầng sẵn có.
Bluetooth Low Energy
Phù hợp với:
· Cấu hình thiết bị bằng điện thoại
· Đọc dữ liệu ở khoảng cách gần
· Gửi trạng thái đến gateway
· Theo dõi tài sản tiêu thụ điện thấp
Wi-Fi
Phù hợp khi cơ sở đã có mạng phủ sóng và cần truyền nhiều dữ liệu hoặc cập nhật phần mềm. Điểm hạn chế là mức tiêu thụ điện và sự phụ thuộc vào chất lượng chuyển vùng giữa các điểm truy cập.
Mạng di động
LTE-M, NB-IoT hoặc các kết nối di động khác phù hợp với xe đẩy hoạt động phân tán ngoài phạm vi một nhà máy. Tuy nhiên, chi phí thuê bao, vùng phủ sóng, độ trễ và bảo mật phải được tính vào kiến trúc hệ thống.
Kết nối không dây không nên là điều kiện duy nhất để thực hiện chức năng an toàn tức thời. Phát hiện vật cản, dừng khẩn cấp và giới hạn mô-men cần được xử lý cục bộ để hệ thống vẫn phản ứng khi mạng bị gián đoạn.
Bộ điều khiển nhúng và thuật toán thông minh
Vi điều khiển, bộ xử lý nhúng hoặc máy tính biên tiếp nhận dữ liệu cảm biến rồi đưa ra quyết định. Các thuật toán có thể bao gồm:
· Lọc nhiễu cảm biến
· Hợp nhất dữ liệu từ nhiều nguồn
· Điều khiển mô-men và tốc độ
· Phát hiện trượt bánh
· Nhận diện quá tải
· Phân loại rung động bất thường
· Ước tính tuổi thọ còn lại
· Lập tuyến và tránh vật cản
· Nhận biết thao tác đẩy hoặc kéo
· Điều phối nhiều xe
Không phải ứng dụng nào cũng cần trí tuệ nhân tạo. Các chức năng như giới hạn tốc độ, cảnh báo quá tải hoặc phát hiện mất tín hiệu thường có thể thực hiện bằng logic xác định, dễ kiểm thử và dễ giải thích hơn.
Học máy phù hợp hơn khi mối quan hệ giữa tín hiệu và lỗi khó mô tả bằng một ngưỡng cố định, chẳng hạn phân biệt rung do mặt sàn với rung do ổ trục xuống cấp. Dù vậy, mô hình phải được huấn luyện bằng dữ liệu đại diện cho đúng loại bánh xe, tải trọng, mặt sàn và chế độ vận hành.
Quản lý pin và năng lượng
Bánh xe có cảm biến hoặc động cơ cần nguồn điện. Hệ thống có thể sử dụng pin lithium-ion, pin lithium iron phosphate, pin sạc nhỏ cho cảm biến hoặc nguồn cấp từ xe.
Bộ quản lý pin có thể theo dõi:
· Điện áp từng cell
· Dòng nạp và xả
· Nhiệt độ pin
· Trạng thái sạc
· Số chu kỳ sử dụng
· Cảnh báo quá dòng
· Cảnh báo quá nhiệt
· Mất cân bằng cell
Vị trí pin cần được bảo vệ khỏi va đập, nước, bụi và rung. Nếu pin được đặt trực tiếp trong bánh xe, không gian hạn chế và chuyển động liên tục làm tăng yêu cầu về độ kín, đầu nối và khả năng tản nhiệt.
Một số hệ thống có thể thu hồi năng lượng khi bánh xe quay hoặc khi phanh. Tuy nhiên, năng lượng thu được phụ thuộc chu kỳ vận hành. Xe di chuyển chậm, quãng đường ngắn hoặc dừng ít có thể không tạo đủ năng lượng để thay thế việc sạc định kỳ.
Giao diện người dùng và cảnh báo
Bánh xe thông minh cần truyền đạt trạng thái cho người vận hành theo cách rõ ràng. Các giao diện có thể gồm:
· Đèn LED trạng thái
· Còi hoặc âm báo
· Rung trên tay cầm
· Màn hình hiển thị
· Ứng dụng di động
· Nút dừng khẩn cấp
· Nút chọn chế độ
· Bảng điều khiển tại trung tâm
Cảnh báo phải giúp người dùng biết cần làm gì, thay vì chỉ báo rằng có lỗi. Ví dụ, thông báo “Quá tải bánh sau bên trái—hãy phân bố lại hàng” hữu ích hơn một mã lỗi không có giải thích.
Không nên sử dụng cùng một màu hoặc âm báo cho các tình trạng có mức độ nghiêm trọng khác nhau. Các cảnh báo an toàn cũng cần hoạt động độc lập với ứng dụng điện thoại, vì điện thoại có thể mất kết nối, hết pin hoặc không nằm trong tay người vận hành.
Phân tích dữ liệu và bảo trì dự đoán
Khi dữ liệu từ nhiều bánh xe được tập trung về nền tảng quản lý, doanh nghiệp có thể theo dõi:
· Tổng quãng đường vận hành
· Thời gian hoạt động
· Tỷ lệ quá tải
· Số lần phanh khẩn cấp
· Nhiệt độ và rung động theo thời gian
· Tần suất lỗi theo loại mặt sàn
· Xe ít sử dụng hoặc bị thất lạc
· Tuổi thọ thực tế của từng loại bánh
· Thời điểm cần thay ổ trục hoặc lớp lăn
Bảo trì dự đoán không chỉ dựa vào số giờ hoạt động. Hai bánh xe có cùng thời gian sử dụng nhưng mức hao mòn khác nhau nếu một bánh thường xuyên chịu tải lệch, đi qua bề mặt xấu hoặc tiếp xúc hóa chất.
Để dữ liệu có ý nghĩa, hệ thống cần lưu kèm điều kiện vận hành như tải trọng, tốc độ, nhiệt độ môi trường và vị trí. Nếu chỉ ghi nhận rung động mà không biết xe đang chạy trên bề mặt nào, số lượng cảnh báo sai có thể tăng đáng kể.
An ninh mạng và quản lý quyền truy cập
Khi bánh xe được kết nối, rủi ro không còn giới hạn ở hỏng hóc cơ khí. Thiết bị có thể bị truy cập trái phép, thay đổi cấu hình, đánh cắp dữ liệu vị trí hoặc điều khiển sai chức năng.
Kiến trúc nên xem xét:
· Xác thực thiết bị
· Mã hóa dữ liệu
· Phân quyền người dùng
· Khóa cổng cấu hình
· Cập nhật firmware có chữ ký
· Nhật ký thay đổi
· Cơ chế quay lại phiên bản ổn định
· Quản lý khóa mật mã
· Tách mạng thiết bị khỏi mạng văn phòng
Chỉ những thông số không ảnh hưởng an toàn mới nên được thay đổi dễ dàng qua ứng dụng. Các giới hạn như tốc độ tối đa, lực kéo, logic phanh hoặc vùng hoạt động cần có quyền quản trị và quy trình kiểm soát thay đổi.
Cách lựa chọn công nghệ phù hợp
Không cần tích hợp tất cả công nghệ vào một bánh xe. Cấu hình nên bắt đầu từ vấn đề vận hành cần giải quyết.
Xe đẩy thủ công cần theo dõi tài sản
Có thể ưu tiên:
· RFID hoặc BLE
· Cảm biến chuyển động
· Bộ đếm quãng đường
· Cảnh báo thất lạc
· Nền tảng quản lý tài sản
Xe đẩy hàng nặng cần giảm sức lao động
Có thể ưu tiên:
· Cảm biến tải trọng
· Động cơ hỗ trợ
· Encoder
· Phanh điện tử
· Cảm biến tay cầm
· Giới hạn tốc độ
Xe hoạt động trong bệnh viện hoặc khu công cộng
Có thể ưu tiên:
· Định vị trong nhà
· Phát hiện vật cản thấp
· Cảnh báo trực quan và âm thanh
· Vận hành êm
· Quản lý quyền sử dụng
· Bề mặt dễ vệ sinh
Xe đẩy tự hành trong nhà máy
Có thể cần:
· Động cơ và điều khiển chuyển động
· LiDAR, camera hoặc radar
· Encoder và IMU
· Định vị UWB hoặc SLAM
· Dừng bảo vệ
· Điều phối đội xe
· Chẩn đoán từ xa
· Thiết kế theo yêu cầu an toàn dành cho xe công nghiệp không người lái
Trước khi lựa chọn, cần xác định tải lớn nhất, tốc độ, độ dốc, loại sàn, bán kính quay, môi trường bụi nước, thời lượng pin, mức chính xác định vị và hậu quả khi từng chức năng gặp lỗi.
Bánh xe đẩy thông minh có thể tích hợp từ những công nghệ tương đối đơn giản như RFID, encoder và cảm biến tải đến những hệ thống phức tạp gồm động cơ, phanh điện tử, UWB, LiDAR và phần mềm điều phối. Giá trị thực tế xuất hiện khi các thành phần được thiết kế thành một hệ thống thống nhất: cảm biến thu thập đúng dữ liệu, bộ điều khiển phản ứng an toàn và phần mềm chuyển dữ liệu vận hành thành cảnh báo hoặc kế hoạch bảo trì.
Một cấu hình hiệu quả không phải cấu hình có nhiều tính năng nhất. Đó là cấu hình giải quyết đúng vấn đề, vẫn hoạt động an toàn khi cảm biến hoặc kết nối gặp lỗi, có thể bảo trì trong điều kiện thực tế và tạo ra dữ liệu đủ tin cậy để hỗ trợ quyết định vận hành.
Hỏi đáp về Bánh xe đẩy thông minh
Có thể nâng cấp bánh xe đẩy thông thường thành bánh xe thông minh không?
Có thể, nếu khung xe còn phù hợp về tải trọng và không gian lắp đặt. Các hạng mục dễ bổ sung gồm cảm biến chuyển động, RFID, BLE và bộ giám sát tải. Việc bổ sung động cơ hoặc phanh tự động phức tạp hơn vì ảnh hưởng trực tiếp đến kết cấu, ổn định, nguồn điện và an toàn vận hành.
Bánh xe thông minh có bắt buộc phải kết nối Internet không?
Không. Các chức năng cục bộ như đo tải, giới hạn tốc độ, điều khiển động cơ và phanh có thể hoạt động mà không cần Internet. Kết nối mạng chủ yếu phục vụ theo dõi tập trung, cập nhật dữ liệu, quản lý đội xe và chẩn đoán từ xa.
RFID và UWB có cùng chức năng không?
Không hoàn toàn. RFID chủ yếu dùng để nhận dạng và ghi nhận tài sản tại điểm đọc. UWB phù hợp hơn với việc đo khoảng cách và xác định vị trí theo thời gian thực. Một hệ thống có thể dùng RFID để xác định xe nào đang được theo dõi và dùng UWB để biết xe đó đang ở đâu.
Có cần dùng trí tuệ nhân tạo trên bánh xe đẩy thông minh không?
Không phải lúc nào cũng cần. Điều khiển tốc độ, cảnh báo quá tải và dừng khi mất tín hiệu thường phù hợp với thuật toán xác định. Trí tuệ nhân tạo có giá trị hơn trong nhận dạng vật cản, phân tích rung động phức tạp hoặc dự báo hỏng hóc từ dữ liệu lịch sử.
Công nghệ nào quan trọng nhất đối với bánh xe đẩy thông minh?
Không có một công nghệ phù hợp cho mọi ứng dụng. Với xe đẩy hàng nặng, cảm biến tải, hỗ trợ lực và phanh có thể quan trọng nhất. Với xe luân chuyển trong kho, RFID hoặc định vị có thể tạo giá trị lớn hơn. Với xe tự hành, cảm biến môi trường và hệ thống dừng an toàn là các thành phần thiết yếu.


GỬI Ý KIẾN BÌNH LUẬN
Có thể bạn quan tâm
Bài xem nhiều