Xe tự hành AGV sử dụng hệ thống di chuyển như thế nào?
Mục lục
- Hệ thống di chuyển AGV gồm những bộ phận nào?
- Hệ thống di chuyển AGV hoạt động theo chu trình nào?
- AGV dẫn động vi sai di chuyển như thế nào?
- AGV một bánh lái–dẫn động hoạt động ra sao?
- Hệ thống lái kiểu ô tô được sử dụng khi nào?
- AGV dùng bánh Mecanum hoặc bánh đa hướng di chuyển thế nào?
- Hệ thống dẫn đường tác động thế nào đến chuyển động?
- Tải trọng và mặt sàn ảnh hưởng ra sao?
- AGV kiểm soát tốc độ, gia tốc và phanh như thế nào?
- Độ chính xác di chuyển của AGV phụ thuộc vào đâu?
- Nên lựa chọn cấu hình di chuyển AGV theo tiêu chí nào?
- Những hiểu lầm thường gặp về hệ thống di chuyển AGV
Hệ thống di chuyển AGV phối hợp động cơ, bánh xe, bộ truyền động, cảm biến và bộ điều khiển để tạo lực kéo, đổi hướng, điều chỉnh tốc độ và dừng xe chính xác. Cấu hình cơ khí được lựa chọn theo tải trọng, không gian vận hành, yêu cầu quay đầu và độ chính xác của ứng dụng.
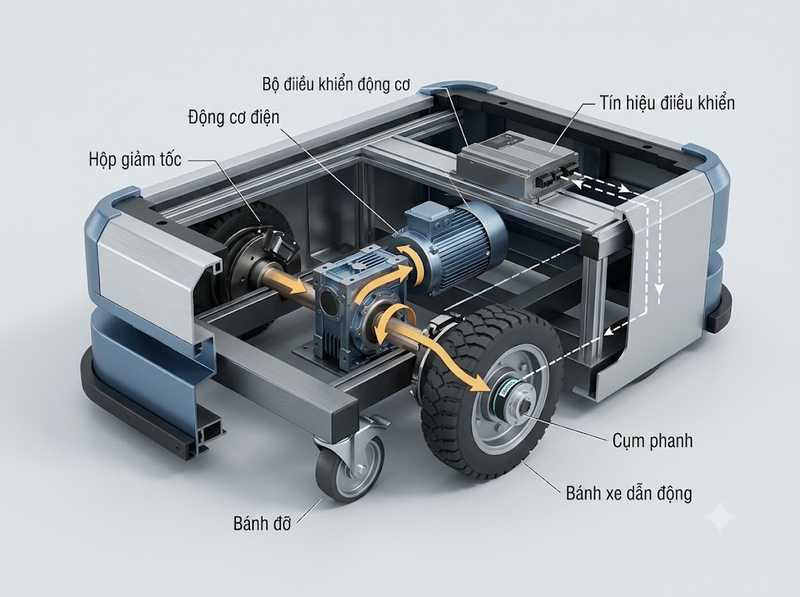
Xe tự hành AGV sử dụng hệ thống di chuyển điện–cơ để biến lệnh điều khiển thành chuyển động thực tế. Bộ điều khiển gửi tín hiệu đến driver động cơ; động cơ tạo mô-men xoắn; bộ truyền động đưa mô-men đến bánh xe; bánh xe tạo lực kéo với mặt sàn để xe tiến, lùi, quay hoặc dừng.
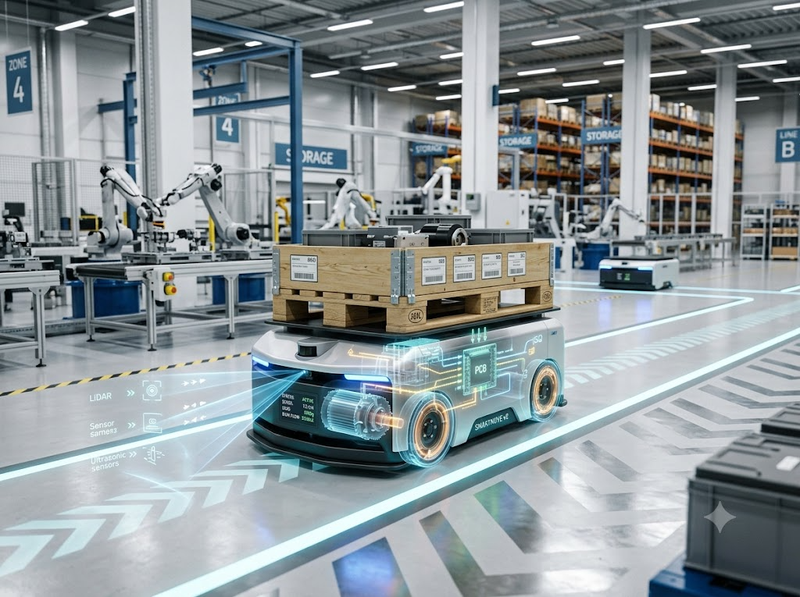
Hệ thống này không hoạt động độc lập. Nó liên tục phối hợp với cảm biến định vị, cảm biến tốc độ, thiết bị phát hiện vật cản, bộ điều khiển chuyển động và hệ thống an toàn. Nhờ vòng điều khiển khép kín, AGV có thể so sánh vị trí thực tế với quỹ đạo yêu cầu rồi điều chỉnh tốc độ từng bánh để giảm sai lệch.
Cách AGV di chuyển phụ thuộc chủ yếu vào cách bố trí bánh dẫn động và bánh lái. Các cấu hình thông dụng gồm dẫn động vi sai, một bánh lái–dẫn động, hệ thống lái kiểu ô tô và bánh xe đa hướng. Mỗi cấu hình tạo ra khả năng quay, độ linh hoạt và mức độ phức tạp khác nhau.
Hệ thống di chuyển AGV gồm những bộ phận nào?
Một hệ thống di chuyển AGV hoàn chỉnh thường gồm năm nhóm thành phần có quan hệ trực tiếp với nhau.
Động cơ điện
Động cơ tạo mô-men xoắn để làm quay bánh xe. AGV hiện đại thường sử dụng động cơ điện một chiều không chổi than hoặc động cơ servo vì có thể điều chỉnh tốc độ, mô-men và chiều quay tương đối chính xác.
Công suất động cơ không được lựa chọn chỉ theo khối lượng hàng. Nhà thiết kế còn phải xét:
· Khối lượng bản thân của AGV
· Tải trọng lớn nhất
· Đường kính bánh xe
· Tỷ số truyền
· Gia tốc yêu cầu
· Độ dốc của tuyến đường
· Hệ số cản lăn
· Hệ số ma sát giữa bánh xe và mặt sàn
· Chu kỳ làm việc và khả năng tản nhiệt
Động cơ có công suất lớn nhưng bánh xe thiếu độ bám vẫn không tạo được lực kéo cần thiết. Ngược lại, động cơ quá nhỏ có thể nóng lên, giảm tốc độ hoặc không đủ mô-men khi xe khởi động và leo dốc.
Driver và bộ điều khiển động cơ
Driver nhận lệnh từ bộ điều khiển trung tâm rồi điều chỉnh dòng điện, điện áp và thứ tự chuyển mạch của động cơ. Thành phần này quyết định động cơ quay nhanh hay chậm, quay theo chiều nào và tạo bao nhiêu mô-men.
Trong hệ dẫn động nhiều bánh, bộ điều khiển phải đồng bộ tốc độ các động cơ. Chênh lệch nhỏ giữa hai bánh dẫn động cũng có thể khiến AGV lệch khỏi quỹ đạo, đặc biệt khi xe chạy trên đoạn đường dài hoặc cần dừng tại vị trí có dung sai nhỏ.
Bộ truyền động
Bộ truyền động truyền mô-men từ động cơ đến bánh xe. Tùy thiết kế, hệ thống có thể dùng:
· Hộp giảm tốc
· Truyền động bánh răng
· Truyền động xích
· Truyền động đai
· Cụm động cơ tích hợp trực tiếp với bánh xe
Hộp giảm tốc làm giảm tốc độ quay của động cơ và tăng mô-men tại bánh xe. Tỷ số truyền lớn giúp xe tạo lực kéo cao hơn nhưng làm giảm tốc độ tối đa. Vì vậy, tỷ số truyền phải cân bằng giữa tải trọng, tốc độ và khả năng tăng tốc.
Bánh xe dẫn động và bánh đỡ
Bánh dẫn động nhận mô-men từ động cơ và tạo lực đẩy hoặc lực kéo. Bánh đỡ chịu tải, giữ cân bằng cho thân xe và chuyển động theo hướng do bánh dẫn động xác lập.
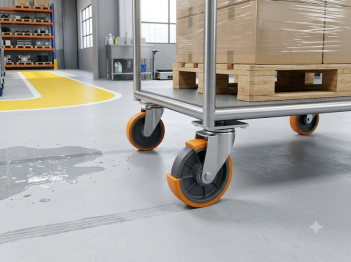
Vật liệu bánh xe thường được lựa chọn theo điều kiện mặt sàn, tiếng ồn, tải trọng và độ bám. Bánh quá cứng có khả năng chịu tải tốt nhưng truyền rung động nhiều hơn. Bánh mềm giúp giảm ồn và tăng độ bám nhưng có thể biến dạng, sinh nhiệt và mài mòn nhanh hơn khi chịu tải lớn.
Encoder, cảm biến và phanh
Encoder đo góc quay hoặc tốc độ quay của động cơ và bánh xe. Từ số xung encoder, bộ điều khiển có thể ước tính quãng đường, vận tốc và sự chênh lệch chuyển động giữa các bánh.
Tuy nhiên, dữ liệu encoder không luôn phản ánh chính xác vị trí tuyệt đối. Bánh xe có thể trượt, biến dạng hoặc quay tại chỗ trên bề mặt có độ bám thấp. Vì vậy, AGV thường kết hợp encoder với cảm biến dẫn đường hoặc định vị để hiệu chỉnh sai số tích lũy.
Phanh được sử dụng để giữ xe đứng yên hoặc hỗ trợ dừng trong các tình huống yêu cầu an toàn. Phanh cơ khí không thay thế hoàn toàn cho việc giảm tốc bằng điều khiển động cơ; hai cơ chế thường được phối hợp theo trạng thái vận hành.
Hệ thống di chuyển AGV hoạt động theo chu trình nào?
Quá trình di chuyển của AGV diễn ra theo một chu trình điều khiển liên tục thay vì chỉ cấp điện để động cơ quay.
Nhận lệnh chuyển động
Hệ thống điều phối hoặc bộ điều khiển trên xe xác định điểm đến và quỹ đạo cần thực hiện. Lệnh chuyển động có thể bao gồm:
· Hướng di chuyển
· Vận tốc mục tiêu
· Góc quay
· Quãng đường
· Điểm dừng
· Giới hạn gia tốc
· Điều kiện giảm tốc
Bộ lập kế hoạch chuyển động chuyển tuyến đường tổng thể thành các lệnh tốc độ và hướng có thể thực hiện tại từng thời điểm.
Tính tốc độ cho từng bánh
Bộ điều khiển chuyển đổi yêu cầu chuyển động của toàn xe thành tốc độ riêng cho từng bánh dẫn động.
Với AGV dẫn động vi sai, hai bánh quay cùng tốc độ và cùng chiều làm xe đi thẳng. Khi tốc độ hai bánh khác nhau, xe đi theo cung tròn. Nếu hai bánh quay ngược chiều với tốc độ tương đương, xe có thể xoay quanh vùng giữa hai bánh.
Quan hệ cơ bản có thể biểu diễn như sau:
· Vận tốc tiến của xe phụ thuộc vào giá trị trung bình của vận tốc bánh trái và bánh phải
· Tốc độ quay của thân xe phụ thuộc vào chênh lệch vận tốc giữa hai bánh và khoảng cách giữa chúng
Khoảng cách hai bánh dẫn động càng lớn, hệ thống càng cần chênh lệch tốc độ lớn để tạo cùng một tốc độ quay.
Điều khiển động cơ
Driver cấp dòng điện thích hợp cho từng động cơ. Khi cần tăng tốc, bộ điều khiển tăng mô-men theo giới hạn đã đặt. Khi gần đến khúc cua, điểm giao cắt hoặc vị trí dừng, vận tốc mục tiêu được hạ dần.
Giới hạn gia tốc và giảm tốc có vai trò quan trọng vì tải có quán tính. Thay đổi tốc độ quá đột ngột có thể làm hàng hóa dịch chuyển, bánh xe mất độ bám hoặc thân xe dao động.
Đo phản hồi và hiệu chỉnh
Encoder và cảm biến gửi dữ liệu thực tế về bộ điều khiển. Hệ thống so sánh:
· Tốc độ thực tế với tốc độ mục tiêu
· Hướng thực tế với hướng yêu cầu
· Vị trí thực tế với quỹ đạo
· Khoảng cách tới điểm dừng với khoảng cách còn lại
Nếu xuất hiện sai lệch, bộ điều khiển điều chỉnh mô-men hoặc tốc độ của từng động cơ. Quá trình đo, so sánh và hiệu chỉnh được lặp lại liên tục trong khi AGV vận hành.
Giảm tốc và dừng
AGV không nên duy trì tốc độ cao cho đến sát điểm dừng. Hệ thống tính toán quãng đường giảm tốc dựa trên vận tốc, gia tốc cho phép, tải trọng và điều kiện vận hành.
Khi đến vị trí mục tiêu, động cơ giảm tốc về gần bằng không. Phanh giữ có thể được kích hoạt để ngăn xe dịch chuyển trong quá trình nâng, hạ, nhận hoặc trả hàng.
AGV dẫn động vi sai di chuyển như thế nào?
Dẫn động vi sai là cấu hình phổ biến vì kết cấu tương đối đơn giản và khả năng quay linh hoạt. Hệ thống thường có hai bánh chủ động được bố trí ở hai bên thân xe cùng một hoặc nhiều bánh tự lựa để đỡ tải.
Đi thẳng
Hai bánh dẫn động quay cùng chiều với tốc độ gần bằng nhau. Khi đường kính bánh, độ bám và phản hồi động cơ tương đương, xe tiến theo đường thẳng.
Trong thực tế, hệ thống vẫn phải hiệu chỉnh liên tục. Sai số đường kính bánh, độ mòn không đều, tải lệch hoặc ma sát sàn khác nhau có thể khiến xe nghiêng về một phía.
Chuyển hướng
Bộ điều khiển tạo chênh lệch tốc độ giữa bánh trái và bánh phải. Bánh ngoài khúc cua quay nhanh hơn bánh trong, làm thân xe chuyển động theo cung tròn.
Bán kính quay phụ thuộc vào:
· Chênh lệch tốc độ giữa hai bánh
· Khoảng cách giữa hai bánh
· Vận tốc chung của xe
· Giới hạn độ bám của bánh
· Kích thước và hình dạng thân xe
Quay tại chỗ
Khi hai bánh quay ngược chiều, AGV có thể xoay với bán kính rất nhỏ. Khả năng này phù hợp với khu vực có lối đi hẹp hoặc cần đổi hướng mà không tiến thêm nhiều.
Tuy nhiên, quay tại chỗ làm bánh xe chịu lực trượt ngang. Với xe tải nặng hoặc mặt sàn có ma sát cao, thao tác này có thể làm tăng mài mòn bánh, tải lên cơ cấu truyền động và sai số vị trí.
Giới hạn của dẫn động vi sai
AGV dẫn động vi sai thường không thể dịch ngang trực tiếp. Muốn chuyển sang vị trí bên cạnh, xe phải kết hợp tiến, lùi và quay.
Cấu hình này cũng nhạy với độ bám không đồng đều. Nếu một bánh đi qua vùng sàn trơn hoặc khe nối, quan hệ giữa số vòng quay bánh xe và quãng đường thực tế có thể thay đổi.
AGV một bánh lái–dẫn động hoạt động ra sao?
Cấu hình một bánh lái–dẫn động sử dụng một cụm bánh vừa tạo lực kéo vừa xoay để thay đổi hướng. Các bánh còn lại chủ yếu đỡ tải và đi theo chuyển động của cụm chủ động.
Khi AGV đi thẳng, bánh chủ động hướng theo trục dọc của xe. Khi cần rẽ, cơ cấu lái xoay cụm bánh đến góc yêu cầu, sau đó động cơ kéo xe theo hướng mới.
Ưu điểm của hệ thống là có thể dùng một mô-đun tập trung cho cả dẫn động và điều hướng. Tuy nhiên, tải trọng phải được phân bố để bánh chủ động luôn có đủ lực ép xuống sàn. Nếu tải dồn sang các bánh đỡ, bánh dẫn động có thể mất độ bám dù động cơ vẫn tạo đủ mô-men.
Góc lái, tốc độ quay cơ cấu lái và tốc độ tiến phải được phối hợp. Nếu bánh đổi góc quá chậm trong khi xe vẫn chạy nhanh, quỹ đạo thực tế có thể lệch khỏi đường tính toán.
Hệ thống lái kiểu ô tô được sử dụng khi nào?
Hệ thống lái kiểu ô tô, thường được mô tả bằng nguyên lý lái Ackermann, cho các bánh lái quay theo những góc khác nhau để chúng cùng hướng về một tâm quay tức thời.
Cách bố trí này hạn chế hiện tượng trượt ngang của bánh khi xe vào cua. Nó phù hợp với AGV có thân dài, vận tốc tương đối cao hoặc yêu cầu chuyển động ổn định theo cung đường rộng.
Cơ chế vận hành gồm hai nhiệm vụ:
1. Động cơ dẫn động tạo chuyển động tiến hoặc lùi
2. Cơ cấu lái điều chỉnh góc bánh theo bán kính quỹ đạo
So với dẫn động vi sai, hệ thống lái kiểu ô tô thường có bán kính quay lớn hơn và không dễ xoay tại chỗ. Đổi lại, chuyển động khi vào cua tự nhiên hơn, đặc biệt với phương tiện có chiều dài cơ sở lớn.
Cấu hình này cần kiểm soát chính xác góc lái. Sai số cơ khí, độ rơ liên kết hoặc cảm biến góc lái không chính xác có thể làm bánh không cùng lăn theo quỹ đạo hình học mong muốn, dẫn đến mòn lốp và sai lệch đường đi.
AGV dùng bánh Mecanum hoặc bánh đa hướng di chuyển thế nào?
Bánh Mecanum và bánh đa hướng cho phép tạo lực theo nhiều phương nhờ các con lăn bố trí quanh vành bánh.
Với bánh Mecanum, các con lăn thường được đặt nghiêng so với mặt phẳng quay của bánh. Lực từ mỗi bánh được phân tích thành các thành phần dọc và ngang. Bằng cách phối hợp chiều quay và tốc độ của bốn bánh, AGV có thể:
· Tiến hoặc lùi
· Dịch sang trái hoặc phải
· Di chuyển chéo
· Quay tại chỗ
· Vừa tịnh tiến vừa xoay
Khả năng dịch ngang giúp AGV tiếp cận giá đỡ hoặc trạm thao tác mà không cần thực hiện nhiều bước tiến–lùi. Đây là lợi thế rõ rệt trong không gian chật và ứng dụng cần căn chỉnh theo nhiều phương.
Đổi lại, hệ thống yêu cầu nhiều động cơ được đồng bộ chính xác. Các con lăn tạo thêm điểm tiếp xúc, rung động và tổn thất cơ học. Khả năng chịu tải, độ êm và độ chính xác cũng phụ thuộc mạnh vào độ phẳng của mặt sàn.
Bánh đa hướng không đồng nghĩa với việc xe luôn định vị chính xác hơn. Nó chỉ làm tăng số hướng chuyển động có thể tạo ra. Độ chính xác cuối cùng vẫn phụ thuộc vào cảm biến, thuật toán điều khiển, độ cứng cơ khí và điều kiện tiếp xúc với sàn.
Hệ thống dẫn đường tác động thế nào đến chuyển động?
Hệ dẫn đường không trực tiếp tạo lực kéo nhưng cung cấp thông tin để hệ thống di chuyển biết phải đi theo hướng nào.
AGV có thể nhận dữ liệu vị trí hoặc quỹ đạo từ:
· Vạch từ hoặc băng từ
· Dây dẫn đặt dưới sàn
· Mã QR hoặc mã định vị
· Điểm phản xạ laser
· Camera
· LiDAR
· Bản đồ môi trường
· Các mốc định vị khác
Bộ điều khiển tính sai lệch giữa tâm xe và tuyến đường mong muốn. Sai lệch này được chuyển thành lệnh hiệu chỉnh tốc độ bánh hoặc góc lái.
Ví dụ, nếu AGV dẫn động vi sai lệch sang phải, bộ điều khiển có thể thay đổi tương quan tốc độ hai bánh để đưa xe trở lại quỹ đạo. Mức hiệu chỉnh phải đủ để sửa sai nhưng không quá mạnh đến mức làm xe dao động liên tục quanh đường dẫn.
Định vị và dẫn động vì thế là hai chức năng khác nhau:
· Hệ dẫn đường xác định xe đang ở đâu và nên đi về đâu
· Hệ di chuyển tạo chuyển động để thực hiện yêu cầu đó
Một AGV có cảm biến định vị tốt nhưng cơ cấu dẫn động bị trượt vẫn có thể không đi đúng quỹ đạo. Ngược lại, cơ cấu dẫn động chính xác nhưng thiếu dữ liệu vị trí đáng tin cậy cũng không thể bảo đảm đến đúng điểm.
Tải trọng và mặt sàn ảnh hưởng ra sao?
Hệ thống di chuyển chỉ tạo được gia tốc khi lực bám tại bánh dẫn động đủ lớn. Khả năng truyền lực phụ thuộc vào lực ép của bánh xuống sàn và hệ số ma sát giữa hai bề mặt.
Phân bố tải trọng
Không phải toàn bộ khối lượng AGV đều tạo độ bám cho bánh dẫn động. Chỉ phần tải đặt lên các bánh chủ động góp trực tiếp vào lực bám hữu ích.
Nếu trọng tâm thay đổi khi nhận hàng, nâng hàng hoặc vào cua, tải trên từng bánh cũng thay đổi. Bánh chủ động bị giảm tải có thể quay trượt. Bánh đỡ chịu tải quá lớn có thể tăng cản lăn và làm khung xe biến dạng.
Vì vậy, thiết kế cần kiểm tra phân bố tải trong nhiều trạng thái:
· Không tải
· Đầy tải
· Tải lệch
· Tăng tốc
· Phanh
· Vào cua
· Leo hoặc xuống dốc
Độ phẳng và độ cứng của sàn
Sàn không phẳng có thể làm một bánh mất tiếp xúc hoặc giảm lực ép. Với AGV nhiều bánh, khung quá cứng nhưng mặt sàn gồ ghề có thể khiến tải phân bố không đều.
Khe sàn, gờ chuyển tiếp và hư hỏng bề mặt tạo va đập lên bánh xe. Chúng cũng làm dữ liệu đo quãng đường bằng encoder kém chính xác vì bánh có thể nảy hoặc trượt trong thời gian ngắn.
Bụi, nước và dầu
Bụi mịn, nước hoặc dầu làm thay đổi hệ số ma sát. Khi độ bám giảm, AGV cần quãng đường phanh dài hơn và không thể truyền toàn bộ mô-men động cơ xuống mặt sàn.
Tăng công suất động cơ không giải quyết được giới hạn này. Khi mô-men tại bánh vượt quá lực bám, bánh chỉ quay trượt nhanh hơn thay vì làm xe tăng tốc.
AGV kiểm soát tốc độ, gia tốc và phanh như thế nào?
Tốc độ tối đa không phải thông số duy nhất quyết định năng lực vận hành. AGV phải kiểm soát cả gia tốc, độ giật, quãng đường phanh và tốc độ khi vào cua.
Điều khiển gia tốc
Bộ điều khiển thường tạo đường tăng tốc thay vì chuyển ngay từ đứng yên lên vận tốc mục tiêu. Cách này giảm tải xung lên hộp số, hạn chế trượt bánh và giữ hàng hóa ổn định.
Với hàng có trọng tâm cao, chất lỏng hoặc vật liệu dễ dịch chuyển, giới hạn gia tốc thường quan trọng hơn tốc độ tối đa.
Điều khiển khi vào cua
Lực quán tính ngang tăng khi tốc độ tăng và bán kính cua giảm. Do đó, AGV phải giảm tốc trước khúc cua, đặc biệt khi tải cao hoặc mặt sàn có độ bám không ổn định.
Khả năng quay tại chỗ không có nghĩa là xe nên thực hiện thao tác đó ở tốc độ cao. Quay nhanh có thể làm tải mất ổn định và tăng lực trượt tại bánh.
Phanh vận hành
Trong điều kiện bình thường, AGV giảm tốc bằng cách điều chỉnh mô-men động cơ. Một số hệ thống có thể thu hồi một phần năng lượng khi giảm tốc, tùy kiến trúc driver, động cơ và bộ lưu trữ năng lượng.
Dừng an toàn
Khi cảm biến an toàn phát hiện người hoặc vật cản, hệ thống phải phản ứng theo vùng bảo vệ và trạng thái chuyển động. Khoảng cách dừng thực tế phụ thuộc vào:
· Thời gian phát hiện
· Thời gian xử lý
· Độ trễ của driver và cơ cấu phanh
· Vận tốc ban đầu
· Khối lượng xe và tải
· Độ dốc
· Độ bám mặt sàn
· Khả năng giảm tốc cho phép
Do đó, không thể xác định vùng an toàn chỉ dựa trên tốc độ danh định. Cấu hình phải được kiểm chứng trong điều kiện tải và mặt sàn đại diện cho vận hành thực tế.
Độ chính xác di chuyển của AGV phụ thuộc vào đâu?
Độ chính xác không phải kết quả của riêng động cơ hoặc cảm biến. Nó là kết quả tổng hợp của toàn bộ chuỗi cơ khí, đo lường và điều khiển.
Các nguồn sai số chính gồm:
· Sai số đường kính bánh
· Bánh xe mòn không đều
· Độ rơ hộp số
· Độ đàn hồi của lốp
· Bánh trượt trên sàn
· Sai số encoder
· Độ trễ điều khiển
· Tải trọng thay đổi
· Độ lệch trọng tâm
· Sai số của hệ thống định vị
· Khung xe biến dạng
· Sai số lắp ráp
Encoder bánh xe có thể cho biết bánh đã quay bao nhiêu vòng nhưng không chứng minh xe đã đi đúng quãng đường tương ứng. Vì vậy, hệ thống cần dùng dữ liệu định vị bên ngoài để hiệu chỉnh sai số tích lũy.
Tại điểm nhận hoặc trả hàng, AGV có thể thực hiện giai đoạn tiếp cận chậm. Tốc độ thấp giúp bộ điều khiển có thêm thời gian hiệu chỉnh và làm giảm quãng đường phát sinh trong mỗi chu kỳ xử lý.
Trong ứng dụng yêu cầu căn chỉnh chính xác, cơ cấu định vị cơ khí tại trạm có thể được sử dụng cùng hệ thống điều khiển. Khi đó, cảm biến đưa xe vào vùng tiếp cận, còn chốt, ray dẫn hoặc bề mặt định vị giúp xác lập vị trí cuối.
Nên lựa chọn cấu hình di chuyển AGV theo tiêu chí nào?
Không có một cấu hình dẫn động phù hợp cho mọi AGV. Lựa chọn phải bắt đầu từ nhiệm vụ vận chuyển và môi trường vận hành.
Khả năng quay và không gian
Dẫn động vi sai phù hợp khi cần quay linh hoạt và kết cấu gọn. Bánh đa hướng phù hợp khi cần dịch ngang. Hệ lái kiểu ô tô phù hợp hơn với xe thân dài và tuyến đường có bán kính cong đủ lớn.
Cần đánh giá cả phần thân và tải nhô ra ngoài, không chỉ bán kính quay của tâm xe. Một AGV có thể xoay tại chỗ nhưng góc của kiện hàng vẫn va vào kệ hoặc thiết bị xung quanh.
Tải trọng và lực kéo
Tổng mô-men tại bánh phải đủ để thắng cản lăn, tạo gia tốc và vận hành trên độ dốc thiết kế. Đồng thời, bánh chủ động phải có đủ lực ép xuống sàn để truyền mô-men mà không trượt.
Với tải lớn, cần kiểm tra cả tải tĩnh lẫn tải động tại trục, ổ bi, bánh xe và khung.
Yêu cầu định vị
Ứng dụng vận chuyển giữa các khu vực rộng có thể chấp nhận sai số lớn hơn ứng dụng ghép nối với băng tải, giá đỡ hoặc thiết bị tự động.
Độ chính xác yêu cầu càng cao, vai trò của cảm biến vị trí, hiệu chỉnh cơ khí và tốc độ tiếp cận càng lớn. Không nên kỳ vọng việc tăng độ phân giải encoder tự động loại bỏ sai số do trượt bánh.
Điều kiện mặt sàn
Bánh Mecanum và các cấu hình nhiều bánh thường đòi hỏi mặt sàn đồng đều hơn. Khu vực có khe, gờ hoặc độ dốc có thể cần bánh đường kính lớn, hệ thống treo hoặc cơ cấu cân bằng tải.
Bảo trì và độ phức tạp
Số động cơ, driver, cảm biến góc và bộ phận truyền động càng nhiều thì khả năng chuyển động càng linh hoạt, nhưng việc hiệu chuẩn và bảo trì cũng phức tạp hơn.
Hệ thống phù hợp không phải hệ thống có nhiều chức năng nhất mà là hệ thống đáp ứng nhiệm vụ với số thành phần và mức độ điều khiển hợp lý.
Những hiểu lầm thường gặp về hệ thống di chuyển AGV
Công suất động cơ càng lớn thì AGV càng khỏe
Khả năng kéo không chỉ phụ thuộc công suất. Mô-men tại bánh, tỷ số truyền, đường kính bánh, lực bám, phân bố tải và khả năng cấp dòng của pin đều ảnh hưởng đến lực kéo thực tế.
Nếu bánh mất độ bám, tăng mô-men không làm xe kéo tốt hơn.
Encoder có độ phân giải cao sẽ bảo đảm định vị chính xác
Encoder có độ phân giải cao giúp đo chuyển động quay chi tiết hơn nhưng không đo được trực tiếp hiện tượng trượt bánh. Định vị chính xác cần kết hợp phản hồi từ môi trường và kiểm soát sai số cơ khí.
AGV quay tại chỗ thì không cần không gian an toàn
Khi thân xe hoặc kiện hàng quay, các điểm nằm xa tâm quay tạo thành quỹ đạo hình tròn lớn hơn. Khu vực an toàn phải bao phủ toàn bộ biên chuyển động của xe và tải.
Bánh đa hướng luôn tốt hơn bánh thông thường
Bánh đa hướng tăng khả năng cơ động nhưng làm hệ thống phức tạp hơn, nhạy với mặt sàn và đòi hỏi điều khiển nhiều động cơ. Nếu nhiệm vụ chỉ cần tiến, lùi và quay, cấu hình vi sai có thể đơn giản và phù hợp hơn.
Hệ dẫn đường quyết định toàn bộ độ chính xác
Dẫn đường chỉ là một phần của chuỗi điều khiển. Sai số truyền động, độ rơ, trượt bánh và biến dạng cơ khí vẫn có thể làm xe không đạt vị trí yêu cầu dù dữ liệu định vị có độ chính xác cao.
Hệ thống di chuyển của AGV là sự phối hợp giữa động cơ, bộ truyền động, bánh xe, cảm biến và thuật toán điều khiển. AGV nhận quỹ đạo, tính tốc độ hoặc góc lái cho từng cơ cấu, tạo mô-men tại bánh rồi liên tục hiệu chỉnh chuyển động dựa trên dữ liệu phản hồi.
Dẫn động vi sai phù hợp với yêu cầu quay linh hoạt; cụm bánh lái–dẫn động tạo hướng bằng cách xoay bánh chủ động; hệ lái kiểu ô tô thích hợp với chuyển động theo cung ổn định; còn bánh Mecanum hoặc bánh đa hướng cho phép dịch chuyển theo nhiều phương. Hiệu quả của mỗi cấu hình vẫn bị giới hạn bởi tải trọng, độ bám, mặt sàn, độ chính xác cơ khí và khả năng điều khiển.
Vì vậy, lựa chọn hệ thống di chuyển AGV phải dựa trên nhiệm vụ thực tế thay vì chỉ dựa vào tốc độ, công suất động cơ hoặc mức độ linh hoạt được công bố. Cấu hình phù hợp là cấu hình bảo đảm đủ lực kéo, không gian quay, độ ổn định, độ chính xác và khả năng dừng an toàn trong toàn bộ dải tải vận hành.
Hỏi đáp về Hệ thống di chuyển AGV
AGV có thể vừa tiến vừa quay không?
Có. Với dẫn động vi sai, bộ điều khiển cho hai bánh chạy cùng chiều nhưng khác tốc độ để xe di chuyển theo cung tròn. Với bánh đa hướng, AGV còn có thể kết hợp chuyển động tịnh tiến và xoay theo nhiều phương.
AGV có thể di chuyển ngang không?
AGV dùng bánh thông thường và dẫn động vi sai thường không thể dịch ngang trực tiếp. Khả năng này cần cấu hình bánh Mecanum, bánh đa hướng hoặc một cơ cấu di chuyển chuyên dụng khác.
Vì sao AGV bị lệch dù hai động cơ chạy cùng tốc độ?
Nguyên nhân có thể là đường kính bánh không bằng nhau, bánh mòn, tải lệch, mặt sàn có độ bám khác nhau, sai số encoder hoặc động cơ tạo mô-men không đồng đều. Hệ thống phải dùng phản hồi vị trí để hiệu chỉnh thay vì chỉ cấp cùng một lệnh cho hai động cơ.
AGV tải nặng có nhất thiết cần động cơ công suất lớn không?
Không nhất thiết chỉ cần tăng công suất. Hệ thống còn phải có tỷ số truyền phù hợp, mô-men đủ tại bánh, bánh xe chịu tải, kết cấu trục bền và phân bố tải bảo đảm độ bám cho bánh chủ động.
Hệ thống di chuyển và hệ thống dẫn đường có giống nhau không?
Không. Hệ thống dẫn đường xác định vị trí và quỹ đạo cần đi. Hệ thống di chuyển tạo lực kéo, điều chỉnh hướng và thực hiện quỹ đạo đó. Hai hệ thống phải phối hợp liên tục để AGV vận hành chính xác.


GỬI Ý KIẾN BÌNH LUẬN
Có thể bạn quan tâm
Bài xem nhiều